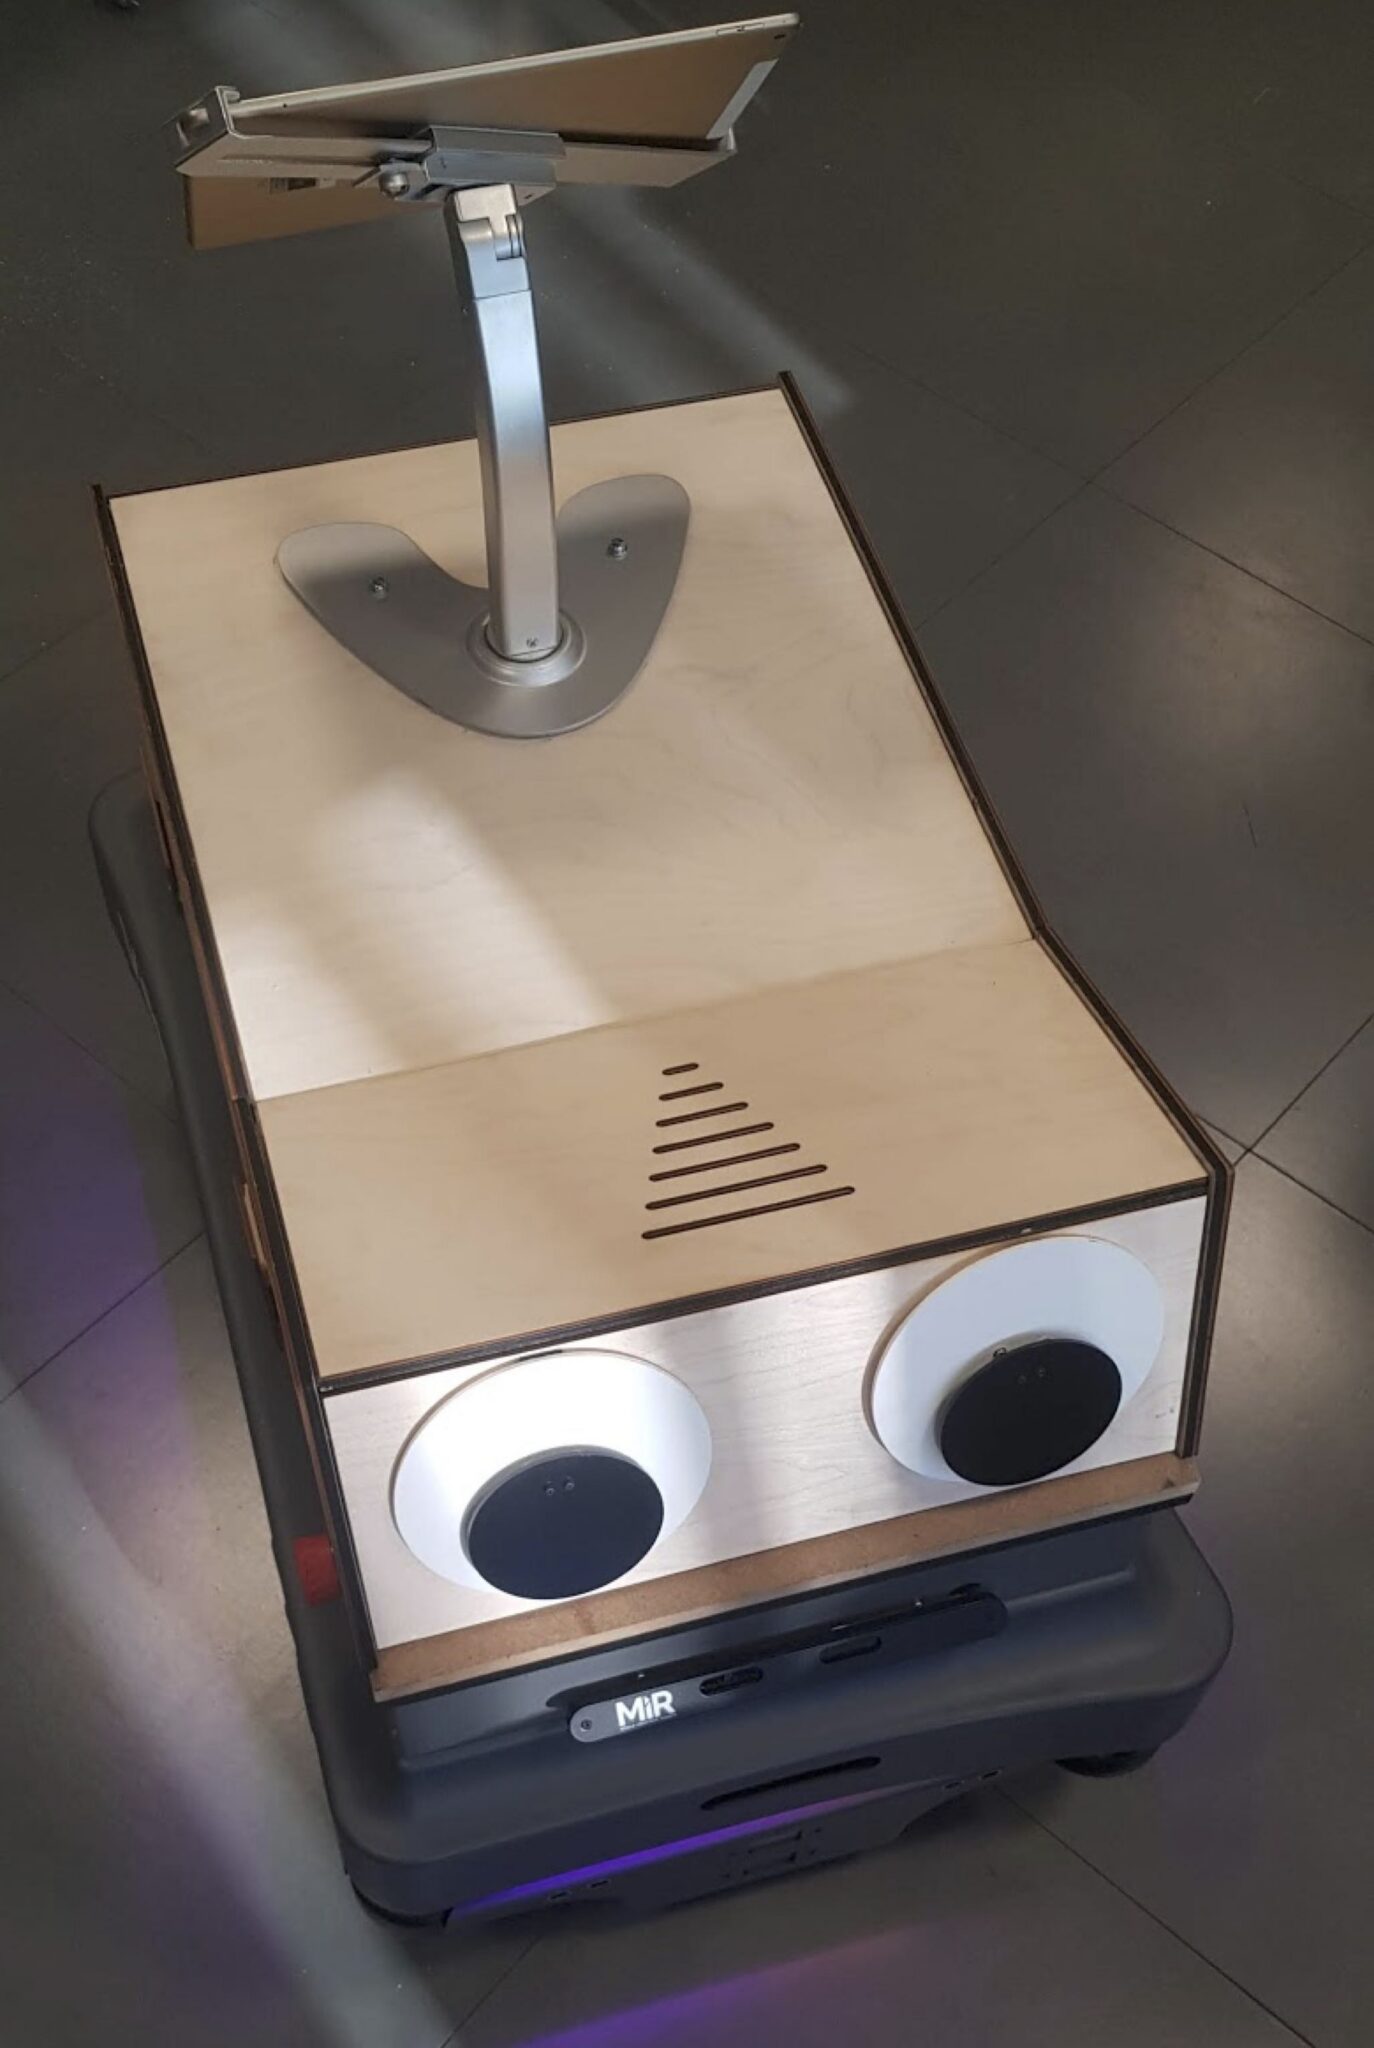

In der Zentralbibliothek Helsinkis, Oodi, führt ein umgebauter Transportroboter Besucherinnen und Besucher zu Büchern und Regalen. Die Digitalagentur Futurice stattete einen MiR200 des dänischen Herstellers Mobile Industrial Robots mit einem Tablet, beweglichen Wackelaugen und einer Emotionssteuerung aus. Der Prototyp namens Veera absolvierte einen dreitägigen Praxistest mit 270 Einsätzen für Bibliotheksbesucher und einer Erfolgsquote von über 90 Prozent.
Oodi wurde Ende 2018 eröffnet und ist die größte der 37 öffentlichen Büchereien Helsinkis, die Stadt rechnet mit rund 10.000 Besuchern täglich. Damit keine Bücherberge entstehen, arbeitet dort ein automatisches Rückgabesystem: Ein Förderband bringt zurückgegebene Bücher in den Keller, ein Sortiersystem verteilt sie auf Kisten, und autonome MiR200-Roboter mit von Mikro-Väylä gebauten Lastaufsätzen fahren sie ins dritte Stockwerk. Für die Navigation zwischen Menschen kombinieren die Roboter LiDAR, Tiefenkameras und Ultraschallsensoren und steuern den Aufzug selbstständig. Solche Kartenaufgaben lösen Robotik-Teams häufig mit Tools wie der Open-Source-Bibliothek Google Cartographer, die LiDAR-Scans zu Karten verarbeitet.
Wackelaugen als Bedienungsoberfläche
Entwickelt wurde das Projekt von einem Team aus Bibliotheksbesuchern, Oodi-Angestellten und Futurice-Robotikern, darunter die Robotik-Designerin Minja Axelsson, Olli Ohls, Niki Ulmanen und Teemu Turunen. Die Designrichtlinien schrieben fest: Der Roboter bleibt erkennbar eine Maschine, piepst ausdrucksstark und spricht nicht. Eingaben laufen über ein Tablet, Antworten über Licht, Geräusche und Bewegung.
Für den sozialen Teil sorgte eine Bauanleitung des Bastlers Glen Akins. Axelsson baute mechanische Wackelaugen aus zwei von einem Arduino angesteuerten Servos und verstaute die Elektronik samt Laser-cut-Teilen in einer Holzkiste auf dem Roboter. Mit Servos dieser Art lassen sich auch Roboterarme mit sechs Achsen über I2C ansteuern. Die Augen zeigen die Fahrtrichtung an, folgen dem Blick und signalisieren Absicht, bevor Veera losrollt.
Zusätzlich legte Axelsson die Gemütslage des Roboters in einer zweidimensionalen Matrix aus Grundstimmung und Erregungsgrad, angelehnt an die Affektforschung von Cynthia Breazeal am MIT. Ein erfolgreicher Einsatz verschiebt den Zustand in Richtung guter Laune, dann piepst Veera fröhlich. Bleiben Aufträge aus, sinkt die Erregung, und der Roboter versucht mit Augenbewegungen und dezenten Lichtsignalen, Aufmerksamkeit auf sich zu ziehen.
Für die Wegweiser-Funktion greift Veera in Echtzeit auf die Bibliotheksdatenbank zu: Das Tablet listet verfügbare Titel und Kategorien und fragt ab, ob die Person zum Regal begleitet werden möchte. Beim dreitägigen Test bildeten sich nach Berichten des Teams immer größere Gruppen hinter dem Roboter, mehrere Besucher wollten ihn streicheln. Futurice wertet das als Beleg, dass abstrakte Formen mit spielerischen Details die Akzeptanz von Servicerobotern erhöhen, ohne sie zu vermenschlichen.
Steuerungscode liegt auf GitHub
Der Quellcode des Prototyps liegt im Repository futurice/oodipoc unter MIT-Lizenz auf GitHub und umfasst die Python-Skripte für Robotersteuerung und Emotionen. Die Co-Design-Vorlagen des Teams stellte Axelsson ebenfalls frei verfügbar. Abgeschlossen ist die Arbeit nicht: Olli Ohls untersuchte bereits die automatische Buchinventur mit einem RFID-Lesegerät auf dem Roboter, und Axelsson erwägt Augenbrauen als weiteres Kommunikationsmittel.