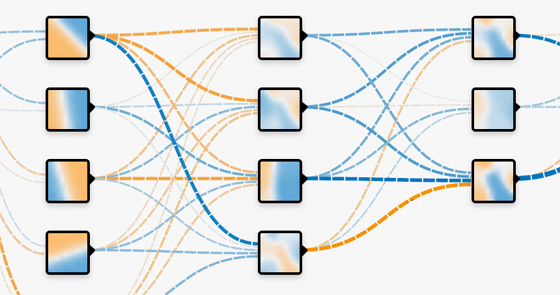

Google hat am 17. Oktober 2019 Verfahren zur automatischen Suche nach Videoanalyse-Netzen beschrieben. EvaNet optimiert Schichten und Module, AssembleNet die Verbindungen mehrerer Datenströme. Tiny Video Networks berücksichtigen zusätzlich feste Grenzen für Rechenzeit und Modellgröße.
Die ursprüngliche Studie zu Tiny Video Networks vom 15. Oktober 2019 untersucht unter anderem Moments-in-Time. Gemessen wurde auf einem Intel Xeon mit 2,9 GHz und einer einzelnen Nvidia V100. Die Modelle nutzen unterschiedlich viele Eingabebilder; die Werte beschreiben deshalb keinen identischen Arbeitsumfang.
Weniger Rechenzeit, nicht durchgehend höhere Genauigkeit
| Modell | CPU-Laufzeit | GPU-Laufzeit | Genauigkeit |
|---|---|---|---|
| TVN-1 | 37 ms | 10 ms | 23,1 Prozent |
| TVN-2 | 65 ms | 13 ms | 24,2 Prozent |
| (2+1)D ResNet-34 | 2.256 ms | 110 ms | 24,2 Prozent |
| (2+1)D ResNet-101 | 3.750 ms | 140 ms | 30,2 Prozent |
TVN-1 benötigt in diesem CPU-Vergleich rund ein Hundertstel der Zeit von ResNet-101, erreicht aber weniger korrekte Zuordnungen. TVN-2 erzielt dieselbe Genauigkeit wie ResNet-34 bei deutlich kürzerer Laufzeit. Ein genereller Faktor 100 für sämtliche Videoanalyse lässt sich daraus nicht ableiten.
Die Architektursuche verändert unter anderem Auflösung, Bildauswahl und Schichten. Google sieht Anwendungen bei Robotik und mobilen Geräten. Die Studie ist kein Nachweis für bessere Spiel-KI oder höhere Bildraten einer Engine.