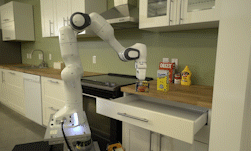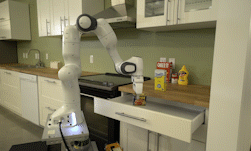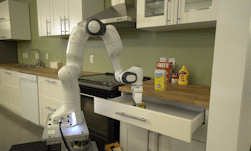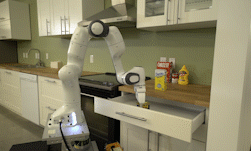
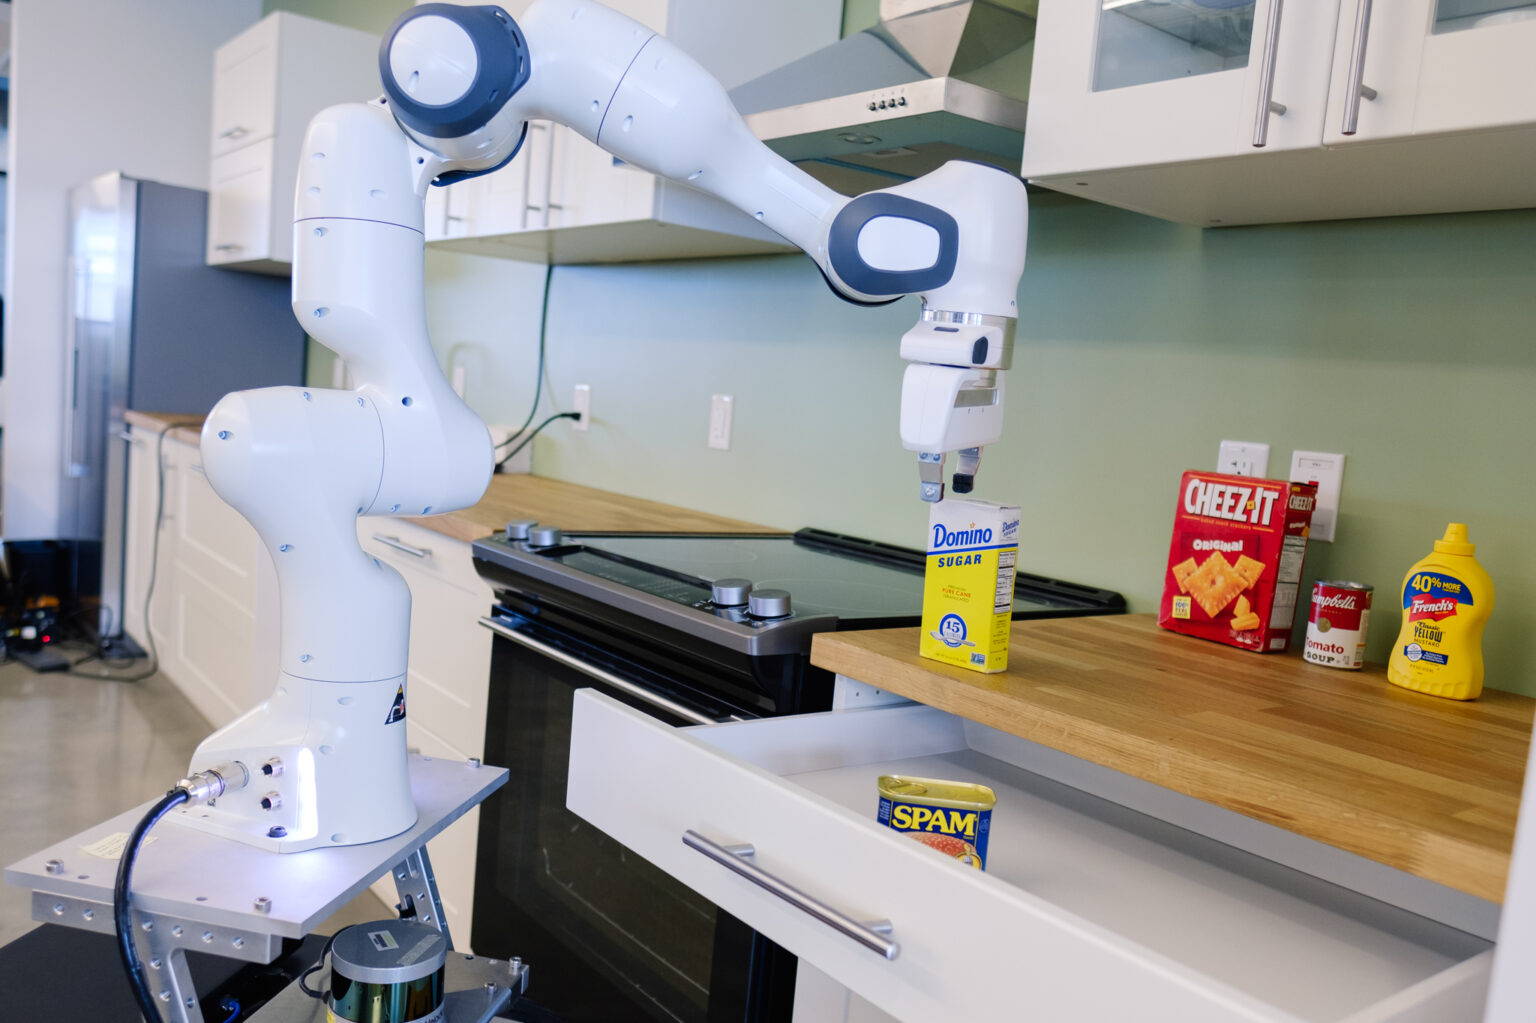

NVIDIA hat ein neues Robotikforschungslabor in Seattle nahe dem Campus der University of Washington eröffnet. Leiter ist Dieter Fox, Senior Director of Robotics Research bei NVIDIA und Professor an der Paul G. Allen School of Computer Science and Engineering der Universität. Bei einem Open-House-Termin am 11. Januar zeigte das Team zuerst einen mobilen Manipulator in einer realen Küche: Das System erkennt und verfolgt Gegenstände, merkt sich den Zustand von Türen und Schubladen und öffnet sie, um Werkzeuge und Lebensmittel zu greifen.
Rund 50 Forschungswissenschaftler, Gastdozenten und Studentische Praktikanten sollen dort an durchgängigen Robotersystemen arbeiten. Laut Fox brachte das Labor Experten für Robotersteuerung und Wahrnehmung, Computer Vision, Mensch-Roboter-Interaktion und Deep Learning in einem interdisziplinären Team zusammen. Ziel sind Roboter, die komplexe Manipulationsaufgaben sicher neben Menschen ausführen und Branchen wie Fertigung, Logistik und Gesundheitswesen verändern können.
Vier Technikbausteine hinter dem Küchenmanipulator
Der Manipulator kombiniert mehrere Verfahren, die direkt aus der Forschung des Labors stammen. DART nutzt Tiefenkameras, um starre Objekte wie Tassen und Cerealienboxen ebenso zu verfolgen wie bewegliche Möbelstücke, Hand und Roboterarm. Pose-CNN ist ein tiefes neuronales Netz, das die 6D-Position und Ausrichtung bekannter Objekte über normale Kameras bestimmt, auch bei wechselndem Licht und verdeckten Szenen. Riemannian Motion Policies fassen einfache Aktionen zu komplexem Verhalten zusammen und ermöglichen reaktive Steuerungen, die sicher mit Objekten und Menschen in dynamischen Umgebungen umgehen.
Für die Navigation setzt NVIDIA die Jetson-Plattform ein, die Echtzeit-Inferenz für Verarbeitung und Manipulation läuft auf TITAN-GPUs. Das Wahrnehmungssystem wurde mit dem cuDNN-beschleunigten Deep-Learning-Framework PyTorch trainiert.
Simulation ersetzt mühsame Datenerfassung
Ein Kern des Ansatzes ist die physisch basierte, fotorealistische Simulation: Über Isaac erzeugt das Labor realistische Simulationsumgebungen, die sowohl die optischen Eigenschaften von Objekten als auch Kräfte und Kontakte zwischen Objekt und Greifer abbilden. Eine simulierte Version der Küche dient dazu, das Manipulationssystem zu testen und das Erkennungsnetz hinter Pose-CNN zu trainieren, ohne aufwendige manuelle Datenbeschriftung. NVIDIA nennt als Voraussetzung lediglich 3D-Modelle der relevanten Objekte und Schränke.
Wie MIT Technology Review berichtet wurde, entspricht die Laborausstattung einer Standardküche des schwedischen Möbelherstellers Ikea. Fox begründete die Wahl damit, dass Ikea-Küchen weltweit nahezu standardisiert sind und Robotiklabore ihre Systeme damit vergleichbar testen können. Die Fähigkeiten aus dem Küchenalltag sollen sich auf schwierigere Fabrikaufgaben oder Einsätze im Krankenhaus übertragen lassen.