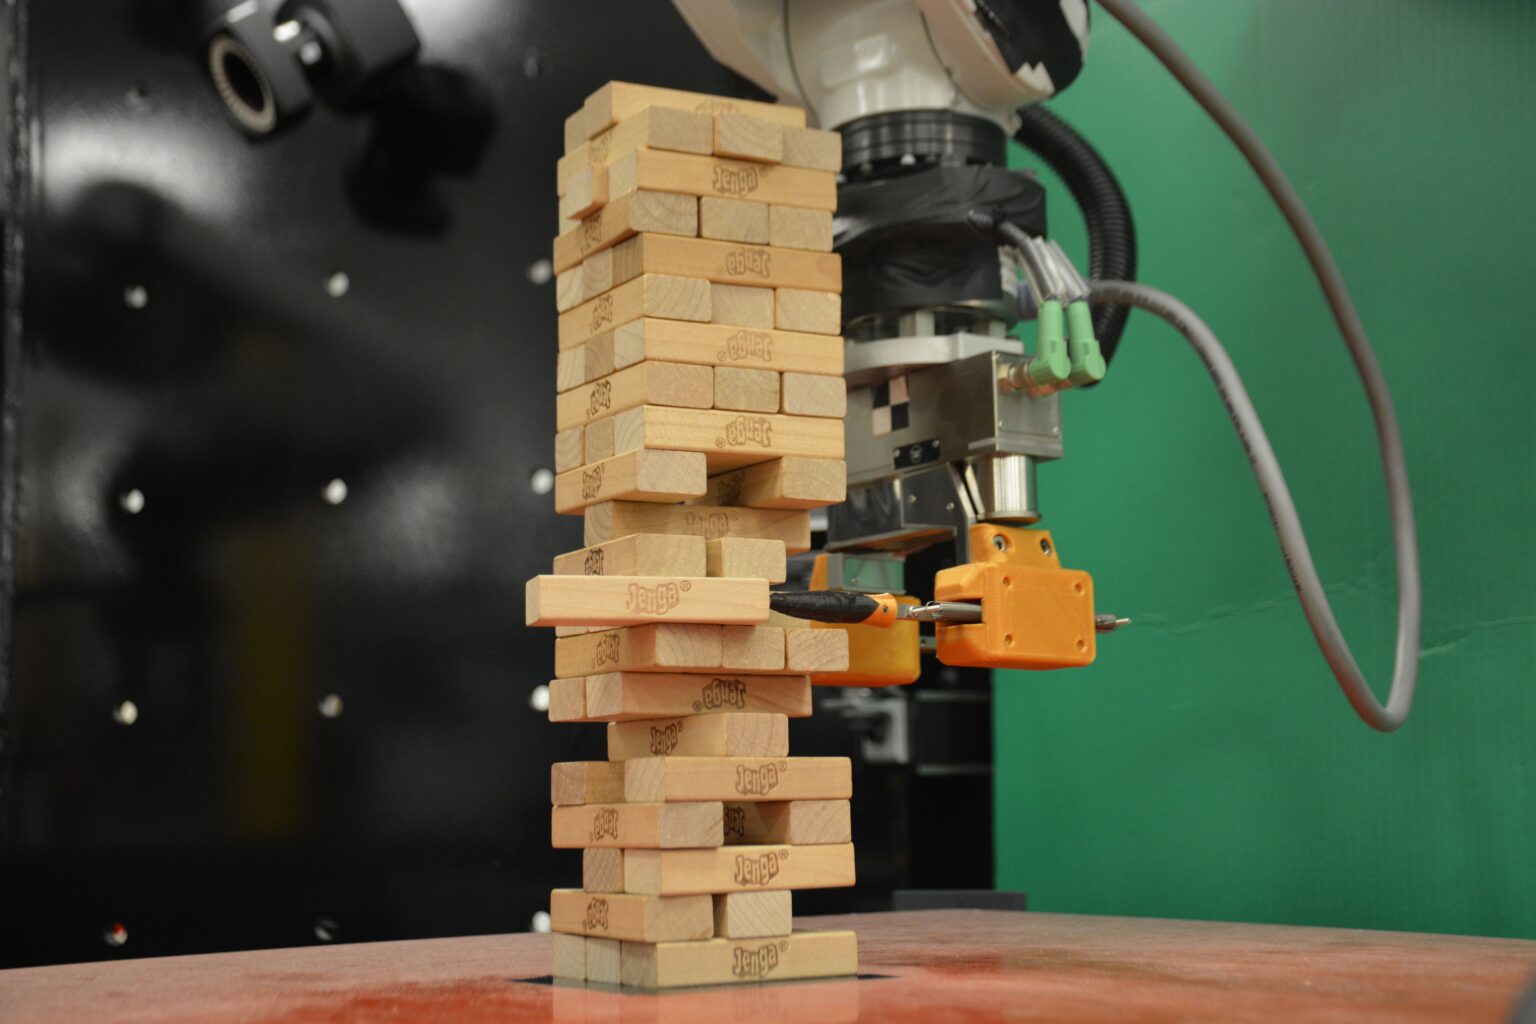

Ein Roboterarm am Massachusetts Institute of Technology hat durch Kameraaufnahmen und Kraftmessungen gelernt, Jenga-Steine aus einem Turm zu lösen. Das Team um Nima Fazeli und Alberto Rodriguez trainierte das System mit rund 300 realen Versuchen, wie MIT News am 30. Januar 2019 berichtet. Die Studie erschien in Science Robotics.
Ein ABB IRB 120 trägt dafür einen weichen Greifer und einen Kraftsensor am Handgelenk. Eine externe Kamera beobachtet den Turm. Bei jedem Versuch vergleicht der Rechner Bild- und Kraftdaten mit früheren Ergebnissen und entscheidet, ob der Roboter weiterdrückt oder einen anderen Stein auswählt. Das offizielle Forschungsvideo zeigt den Aufbau.
Ähnliche Versuche werden gemeinsam modelliert
Das Team gruppierte Versuche mit ähnlichen Messwerten und Ergebnissen. Für diese Cluster lernte das System einzelne Verhaltensmodelle, statt sämtliche möglichen Kontakte in einem großen Modell abzubilden. Vergleichstests mit anderen Lernverfahren fanden im Simulator MuJoCo statt. Der reale Trainingsaufbau und dieser Methodenvergleich sind getrennte Teile des Experiments.
Eine Wettkampfstrategie gegen Menschen beherrscht der Roboter noch nicht. Rodriguez nennt stattdessen Montageaufgaben mit engem Kraftkontakt als mögliches Einsatzgebiet. Auch NVIDIAs im Januar vorgestelltes Robotiklabor untersucht solche Manipulationsaufgaben.